当机器人走进工厂、园区、政务大厅等真实场景,弱网、无网、高延迟是常态。依赖云端的方案,指令上传无门、任务决策卡顿、数据外传带来安全隐忧。
具身智能不仅需要灵活的“身体”,更需要一颗能独立运转在本体内部的“智脑”——不依赖云端、不受制于网络、在极端环境下依然可靠。
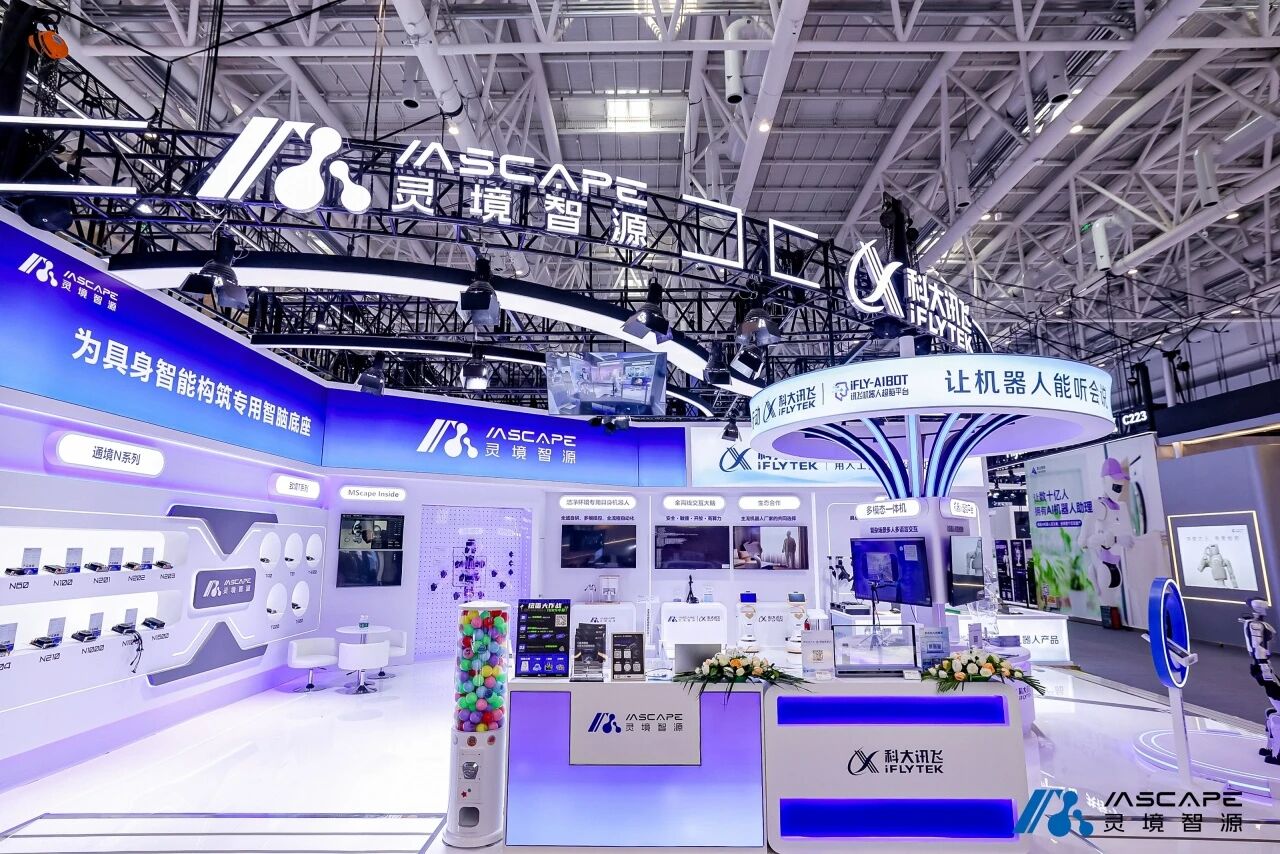
8月19日至23日,2026世界机器人大会(WRC 2026)在北京举办。灵境智源与科大讯飞联合参展,打造“具身智脑试验场”,正式推出全离线交互方案。
硬核算力底座,支撑全离线智能
全离线智能不是把云端模型简单搬到本地,而是需要一套专为机器人本体设计的端侧算力底座。
灵境智源聚焦具身原生全栈计算底座,基于全球首创的“德沃夏克”超异构架构,将决策层“大脑”与控制层“小脑”集成在同一物理平台,感知到动作的闭环延迟压缩至数十毫秒级以内。配套自研MS-OS具身专用操作系统,实现CPU、GPU、NPU、FPGA等异构算力的统一调度与实时协同。
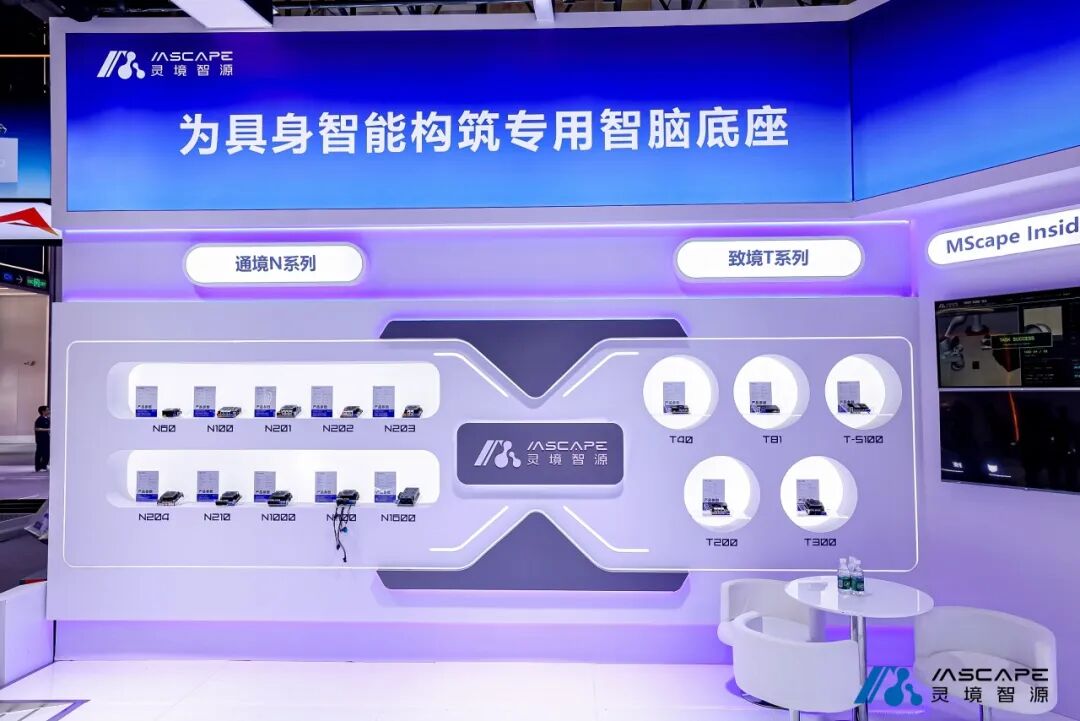
致境T系列全栈国产化方案与通境N系列双轨并行,覆盖从轻量计算到超高算力的全梯度算力需求。本届大会,灵境智源正式发布致境T300“具身大脑”及T81“具身小脑”两款全栈国产化新品,进一步完善国产具身智脑供给,夯实自主可控根基。无论何种场景,灵境智源都能为全离线交互大脑提供强劲的端侧算力支撑。
讯飞机器人超脑平台,助力全离线交互大脑再升级
1.支持百万上下文,让机器人在本地“听懂”更多
传统离线交互更多依赖固定指令和预设程序,当用户表达变得复杂,或需要结合大量专业信息进行判断时,机器人往往容易受到本地模型能力和信息处理能力的限制。
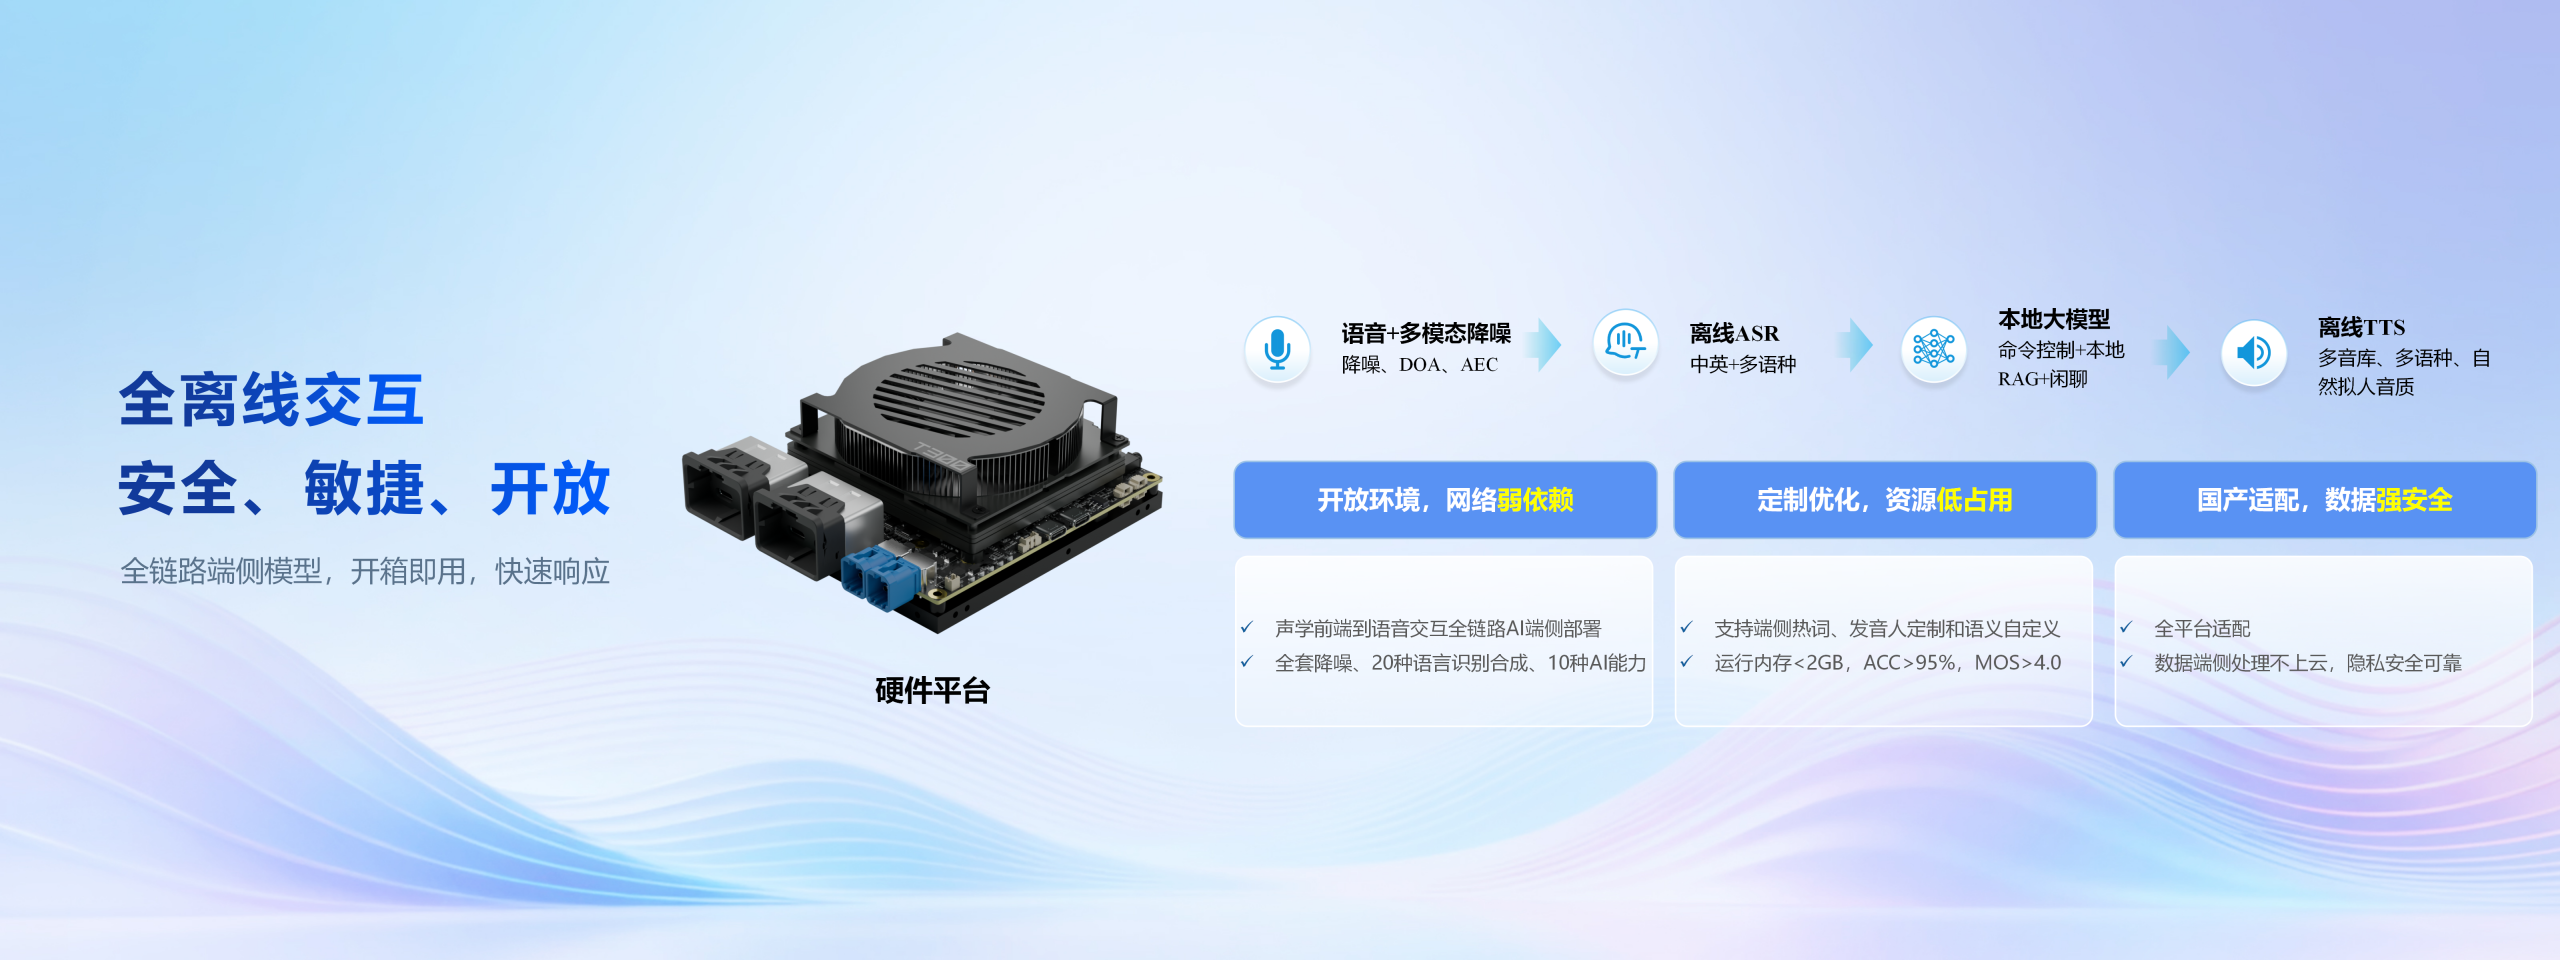
此次,讯飞机器人超脑平台上线星火X2.5-4B和1.7B,进一步增强机器人在端侧的上下文理解能力,最长支持100万Token上下文对话,可在本地处理产品手册、项目文档、会议材料等大规模信息,让机器人不只是“听懂一句话”,而是能够结合完整上下文理解用户意图。
例如在产品售后场景中,用户将完整的售后手册部署至本地后,机器人可以结合不同章节的信息,关联退换货规则、故障处理流程及特殊情况等内容,综合判断用户问题并给出回答。
这意味着,讯飞机器人超脑平台的端侧交互能力,正从简单的指令识别进一步走向基于上下文的信息理解与任务意图理解,即使在离线环境下,也能让机器人更懂用户。
2.从“理解指令”到“完成任务”,让机器人真正具备离线执行能力
对于具身智能机器人而言,真正的智能不只是回答问题,更要能够把任务完成。
讯飞机器人超脑平台基于星火X2.5智能体,进一步将大模型的理解、推理与决策能力延伸至机器人端侧,面向机器人场景提供本地化智能能力,部署在机器人本体中,支持操作控制、目标追踪、导航决策等任务。
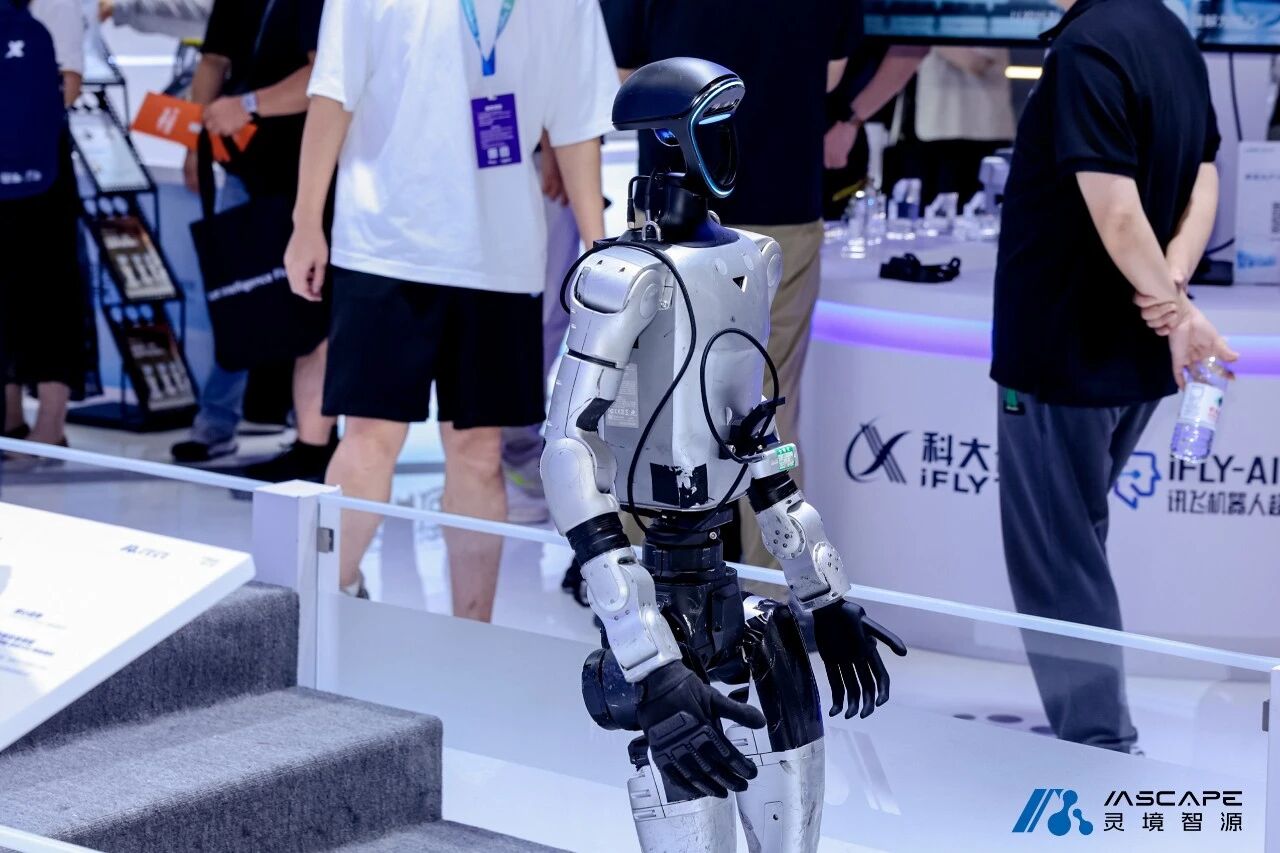
例如,用户说:“帮我把会议室里的文件拿过来。”灵境智脑提供环境感知与运动控制的实时闭环,讯飞超脑平台负责任务理解与决策规划,两者协同,机器人可以围绕任务目标进行导航、目标追踪和动作执行,而不只是按照固定程序完成预设步骤。即使处于弱网甚至断网环境,机器人依然可以在本地完成感知、理解、决策与执行的全链路闭环。
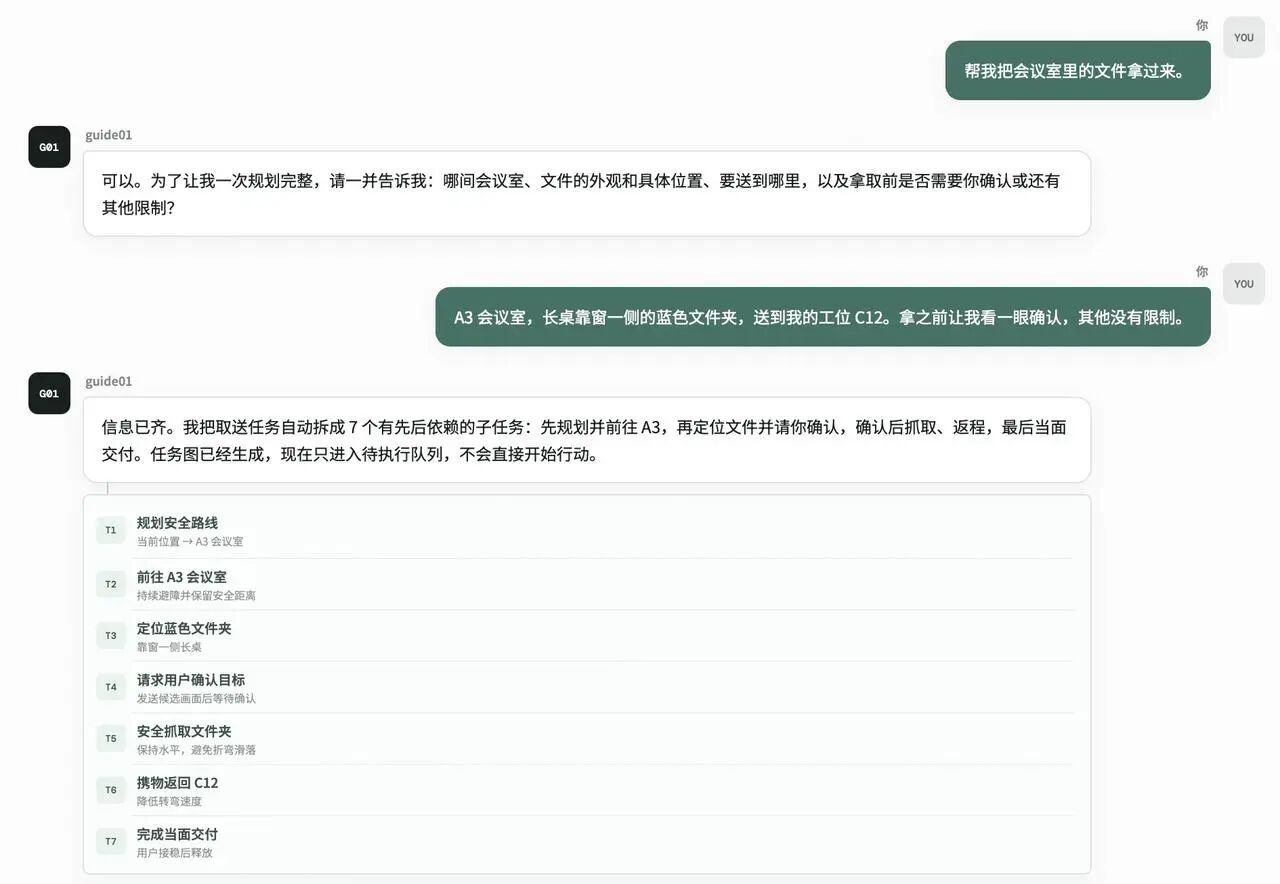
机器人也由“按照程序执行”,进一步走向“理解目标并完成任务”。
生态协同,共推全离线智能落地
全离线智能并不是单一模型能力就能实现,还需要算力底座、操作系统、感知、运动控制等能力协同。
灵境智源聚焦具身智能算力底座,依托“德沃夏克”超异构架构与双轨产品矩阵,为具身智能构筑专用“智脑底座”;科大讯飞机器人超脑平台持续强化大模型、语音交互、多模态等AI能力。双方基于各自优势,共同推动端侧大模型与机器人本体深度结合,形成从算力底座、智能理解到任务决策与执行的全链路能力。
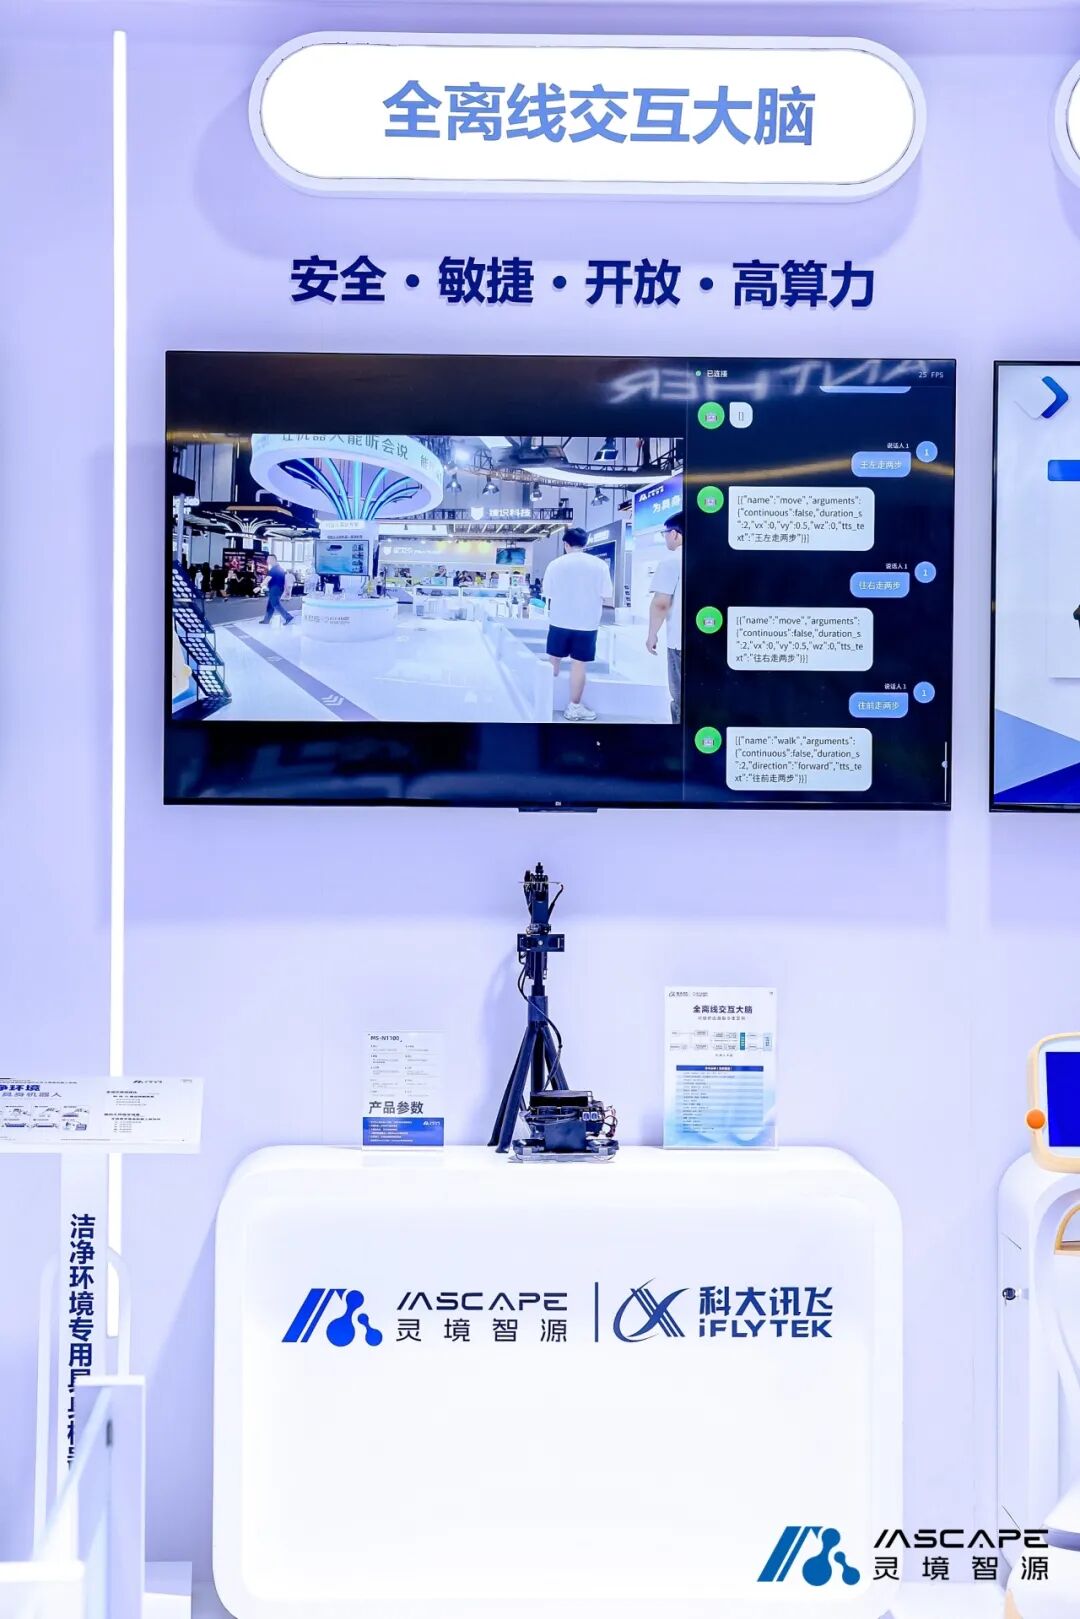
未来,双方将持续深化协同,推动全离线交互大脑在更多机器人场景落地,让机器人即使面对弱网、断网环境,也能拥有更加独立、可靠、自然的智能能力。
从“离线交互”到“离线智能”,让机器人真正拥有自主完成任务的能力。